

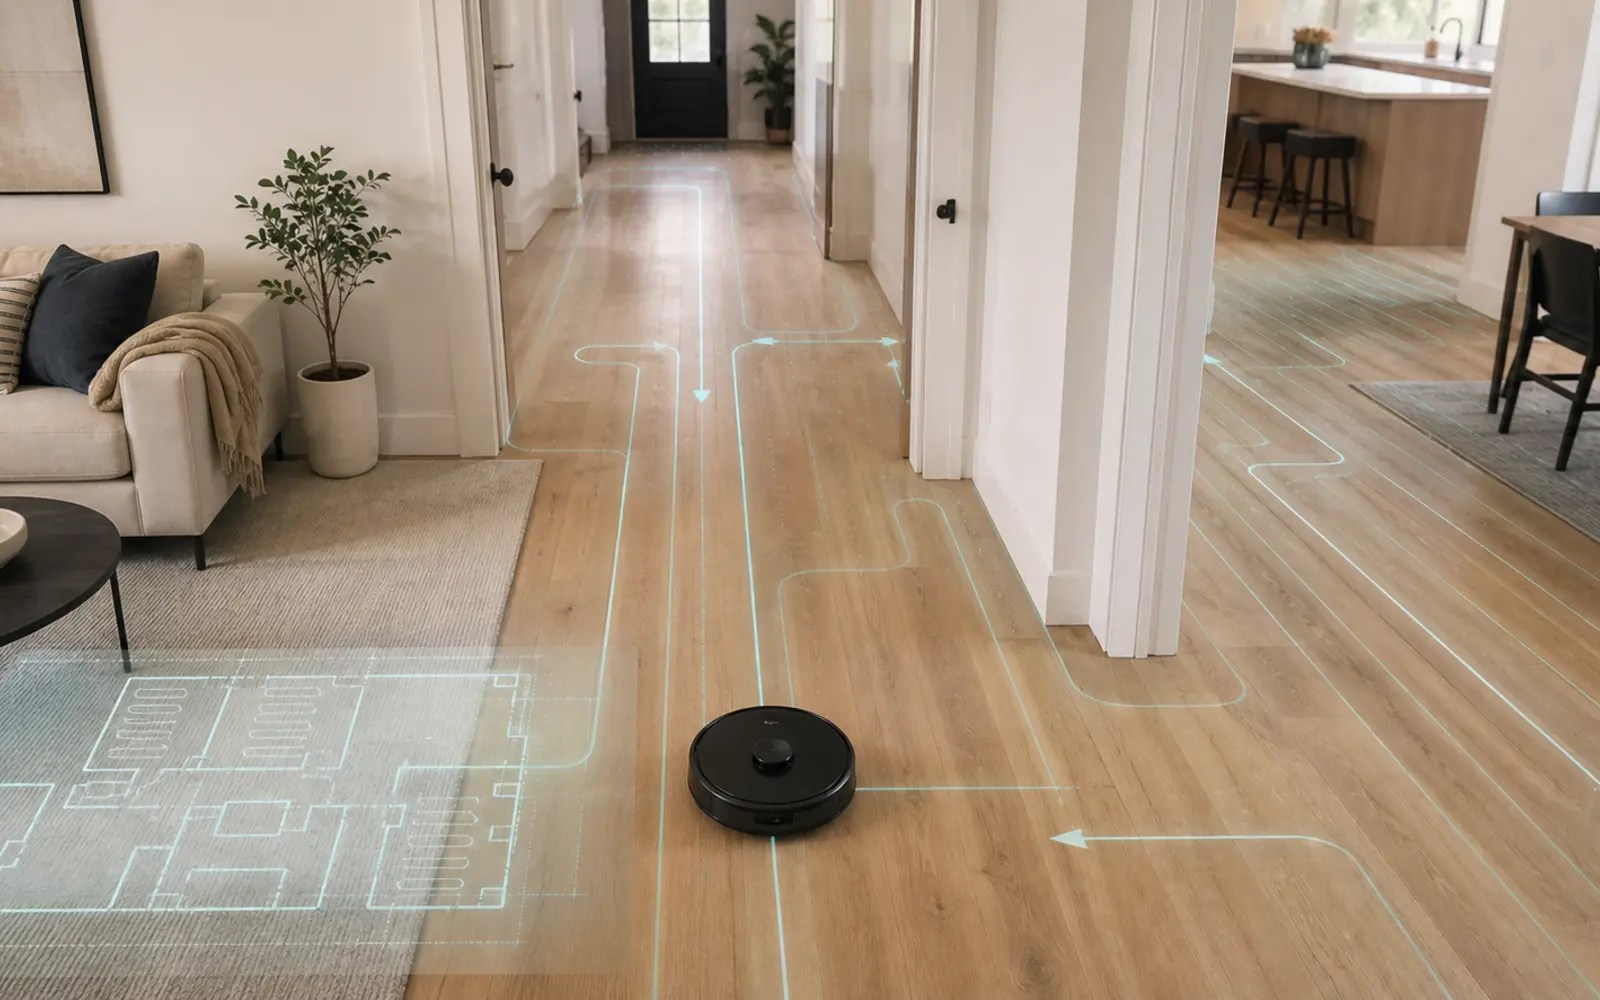
Un buen mapa del robot aspirador no tiene que copiar cada centímetro del plano arquitectónico. Debe representar las zonas accesibles, permitir dividir habitaciones y guiar al equipo de vuelta a la base sin saltos. La estabilidad del entorno durante el primer recorrido importa más que editar cada línea después.
No levantes ni transportes el robot durante el mapeo salvo que exista un riesgo inmediato. Al cambiarlo de posición, el plano puede desplazarse, superponerse o quedar incompleto.
Antes de crear el primer mapa
Coloca la base en la ubicación que utilizarás habitualmente, con el espacio libre que exija su manual. Abre por completo las puertas de las estancias que quieras incluir y cierra las que deban quedar fuera. Mantén fijos los muebles grandes y despeja pasos estrechos, cables y textiles.
No hace falta retirar toda la decoración. El robot debe aprender una vivienda realista, pero sin obstáculos temporales que lo atrapen o formen paredes falsas. La guía para preparar la casa antes de usar el robot incluye una revisión breve de suelo, mascotas, alfombras y desniveles.
Comprueba además:
- batería suficiente o robot correctamente cargado;
- sensores, ruedas y parachoques limpios;
- conexión y permisos de la aplicación si el mapa se guarda en la nube;
- iluminación adecuada si el modelo utiliza cámara;
- base enchufada y sin objetos que oculten sus señales;
- una sola planta accesible durante ese recorrido.
No cambies la base de sitio a mitad de la misión. Si necesitas una ubicación nueva, suele ser más fiable moverla antes de iniciar y seguir el procedimiento de relocalización o remapeo del fabricante.
Si estás eligiendo un robot y necesitas mapas editables, consulta nuestra comparativa de robots aspiradores y confirma en la documentación del candidato qué funciones de mapa admite realmente.
Mapeo rápido o limpieza completa
Algunos modelos ofrecen un recorrido específico que navega sin aspirar o con menor actividad. Otros construyen el plano mientras limpian. Utiliza el modo recomendado para tu equipo: no existe un botón universal ni todos los robots guardan mapas permanentes.
iRobot explica que, en equipos compatibles, un recorrido de mapeo puede conservar batería al navegar sin limpiar y permite empezar a personalizar el plano tras una misión completa. La misma guía advierte que ciertas funciones de reconocimiento no actúan durante ese modo, por lo que el suelo debe estar especialmente despejado.
Desliza la tabla horizontalmente para ver todas las columnas.
| Situación | Opción más útil | Preparación clave |
|---|---|---|
| Primera instalación | Mapeo dedicado, si existe | Puertas abiertas y suelo despejado |
| Piso pequeño y simple | Limpieza completa puede bastar | No interrumpir el ciclo |
| Vivienda grande | Recorrido con batería completa | Permitir retorno y reanudación |
| Cambio de un mueble | Conservar y actualizar, si se admite | Varias limpiezas normales |
| Reforma o traslado de base | Nuevo mapa puede ser más estable | Fijar primero la distribución |
Deja que el robot termine y regrese por sí mismo. Una ruta que parece lenta puede estar cerrando perímetros o reconociendo puertas. Intervenir porque no sigue un orden humano puede empeorar la localización.
Cómo dividir y nombrar habitaciones
Edita el plano solo después de una misión completa y guardada. Empieza por las separaciones físicas más claras: puertas, pasillos y cambios de estancia. Coloca la línea de división en un paso que el robot atraviese de forma habitual, no sobre un mueble ni en diagonal por una zona abierta.
Agrupar y dividir son decisiones funcionales. Un salón y un comedor abiertos pueden ser una sola estancia si siempre se limpian juntos. Si requieren potencias, horarios o exclusiones diferentes, separarlos aporta control. El mapa debe servir a la rutina, no parecer un plano profesional.
Usa nombres breves y distintos. “Dormitorio 1” y “Dormitorio 2” son comprensibles, pero “principal” e “infantil” pueden facilitar las órdenes de voz si la integración los reconoce. Evita cambiar nombres y límites a la vez cuando intentas descubrir qué edición causa un fallo.
Tras guardar, envía el robot a una única habitación y observa si cruza el límite correcto. Si incluye una esquina vecina, ajusta la línea ligeramente; no borres todo el mapa por un borde imperfecto.
Zonas de exclusión y áreas de limpieza
Las zonas prohibidas deberían cubrir riesgos permanentes: cables fijos, un comedero, una alfombra incompatible o un mueble donde el robot queda atrapado. Dales margen suficiente para que el cepillo lateral y la carcasa no alcancen el objeto antes de que el centro del robot detecte el límite.
Las zonas de limpieza son útiles para migas bajo la mesa o una entrada con más tránsito. No las conviertas en sustituto de habitaciones mal divididas. Si programas una zona muy estrecha, comprueba que el robot pueda entrar, girar y salir sin rozar obstáculos.
Cuando una exclusión no se respeta:
- Confirma que el mapa activo es el de esa planta.
- Comprueba que la edición se guardó y sincronizó.
- Amplía el margen alrededor del riesgo.
- Revisa si el robot perdió su posición antes de llegar.
- Usa una barrera física autorizada hasta resolverlo.
No confíes en una línea virtual para proteger una escalera si el manual exige otra medida o los sensores fallan en ese entorno.
Por qué el mapa aparece torcido, duplicado o incompleto
Un plano desplazado suele indicar que el robot perdió la referencia de su posición. Puede ocurrir si se levantó durante el ciclo, la base cambió, las ruedas patinaron, los sensores estaban sucios o una puerta alteró la ruta. Un espejo a ras de suelo y determinados reflejos también pueden afectar a algunos sistemas de navegación.
Desliza la tabla horizontalmente para ver todas las columnas.
| Problema visible | Qué pudo ocurrir | Acción proporcionada |
|---|---|---|
| Habitación ausente | Puerta cerrada o paso bloqueado | Reabrir y usar actualización o nueva misión |
| Plano superpuesto | Robot transportado o relocalización fallida | Restaurar copia válida o remapear |
| Pared torcida | Patinaje o referencia inestable | Limpiar ruedas y repetir un ciclo |
| Base en lugar incorrecto | Estación movida o mapa equivocado | Devolverla y relocalizar según el manual |
| Habitación unida a otra | División automática imprecisa | Añadir una línea manual |
Limpia sensores con el material indicado y verifica que las ruedas giren sin pelo. No pulverices limpiador sobre lentes o aperturas. Después realiza una prueba desde la base, sin mover el robot, y observa si el mapa vuelve a alinearse.
Editar, restaurar o empezar de cero
Edita cuando el mapa es reconocible y el problema se limita a nombres, divisiones o una pequeña zona. Restaura una copia si la aplicación dispone de ella y el plano se corrompió tras una misión concreta. Empieza de cero cuando la distribución cambió mucho, la base se trasladó de forma permanente o las habitaciones aparecen duplicadas de manera persistente.
Antes de borrar, toma capturas de límites, nombres, horarios y zonas. La eliminación puede afectar automatizaciones vinculadas, y algunas aplicaciones no permiten recuperar el plano anterior. Confirma también que estás borrando la planta correcta en viviendas con varios mapas.
Remapear es el último paso, no el primero. Si el origen es una rueda bloqueada, un sensor sucio o una base inestable, el nuevo plano repetirá el problema.
Casas con varias plantas
Comprueba si el modelo admite mapas múltiples y qué procedimiento establece para moverlo. Algunos guardan varias plantas sin base en todas ellas; otros necesitan una estación o un inicio concreto. No asumas que transportar el robot durante una misión equivale a seleccionar otra planta.
Nombra cada mapa de forma inequívoca y revisa cuál está activo antes de editar exclusiones. Cerca de escaleras, supervisa los primeros ciclos y mantén limpios los sensores de desnivel. Una zona virtual no sustituye una barrera física cuando existe una duda de seguridad.
Preguntas frecuentes
¿Cuántas pasadas necesita el robot para crear el mapa?
Depende del modelo, el modo y el tamaño de la vivienda. Algunos permiten personalizar tras un recorrido completo; otros refinan el plano durante varias limpiezas. Sigue el estado que muestre la aplicación.
¿Puedo mover muebles después de mapear?
Sí. Los cambios pequeños suelen integrarse durante limpiezas normales, aunque la capacidad varía. Una reforma, una base trasladada o una distribución completamente nueva pueden justificar otro mapa.
¿Por qué el robot inventa una habitación?
Puede haber interpretado un reflejo, una puerta móvil o una pérdida de posición como espacio adicional. Limpia sensores, estabiliza el entorno y prueba una misión completa antes de borrar el plano.
¿Conviene mapear con las sillas levantadas?
Solo si esa será la preparación habitual. Un mapa creado con una distribución imposible de repetir puede dar rutas poco realistas. Prioriza pasos accesibles y muebles estables.

